高阶自动驾驶,自主完成任务
具备环境感知、自主定位、路径规划、动态避障及任务执行能力,可在园区、厂区、仓储及道路环境中自主运行。
轮式高阶自主智能作业机器人
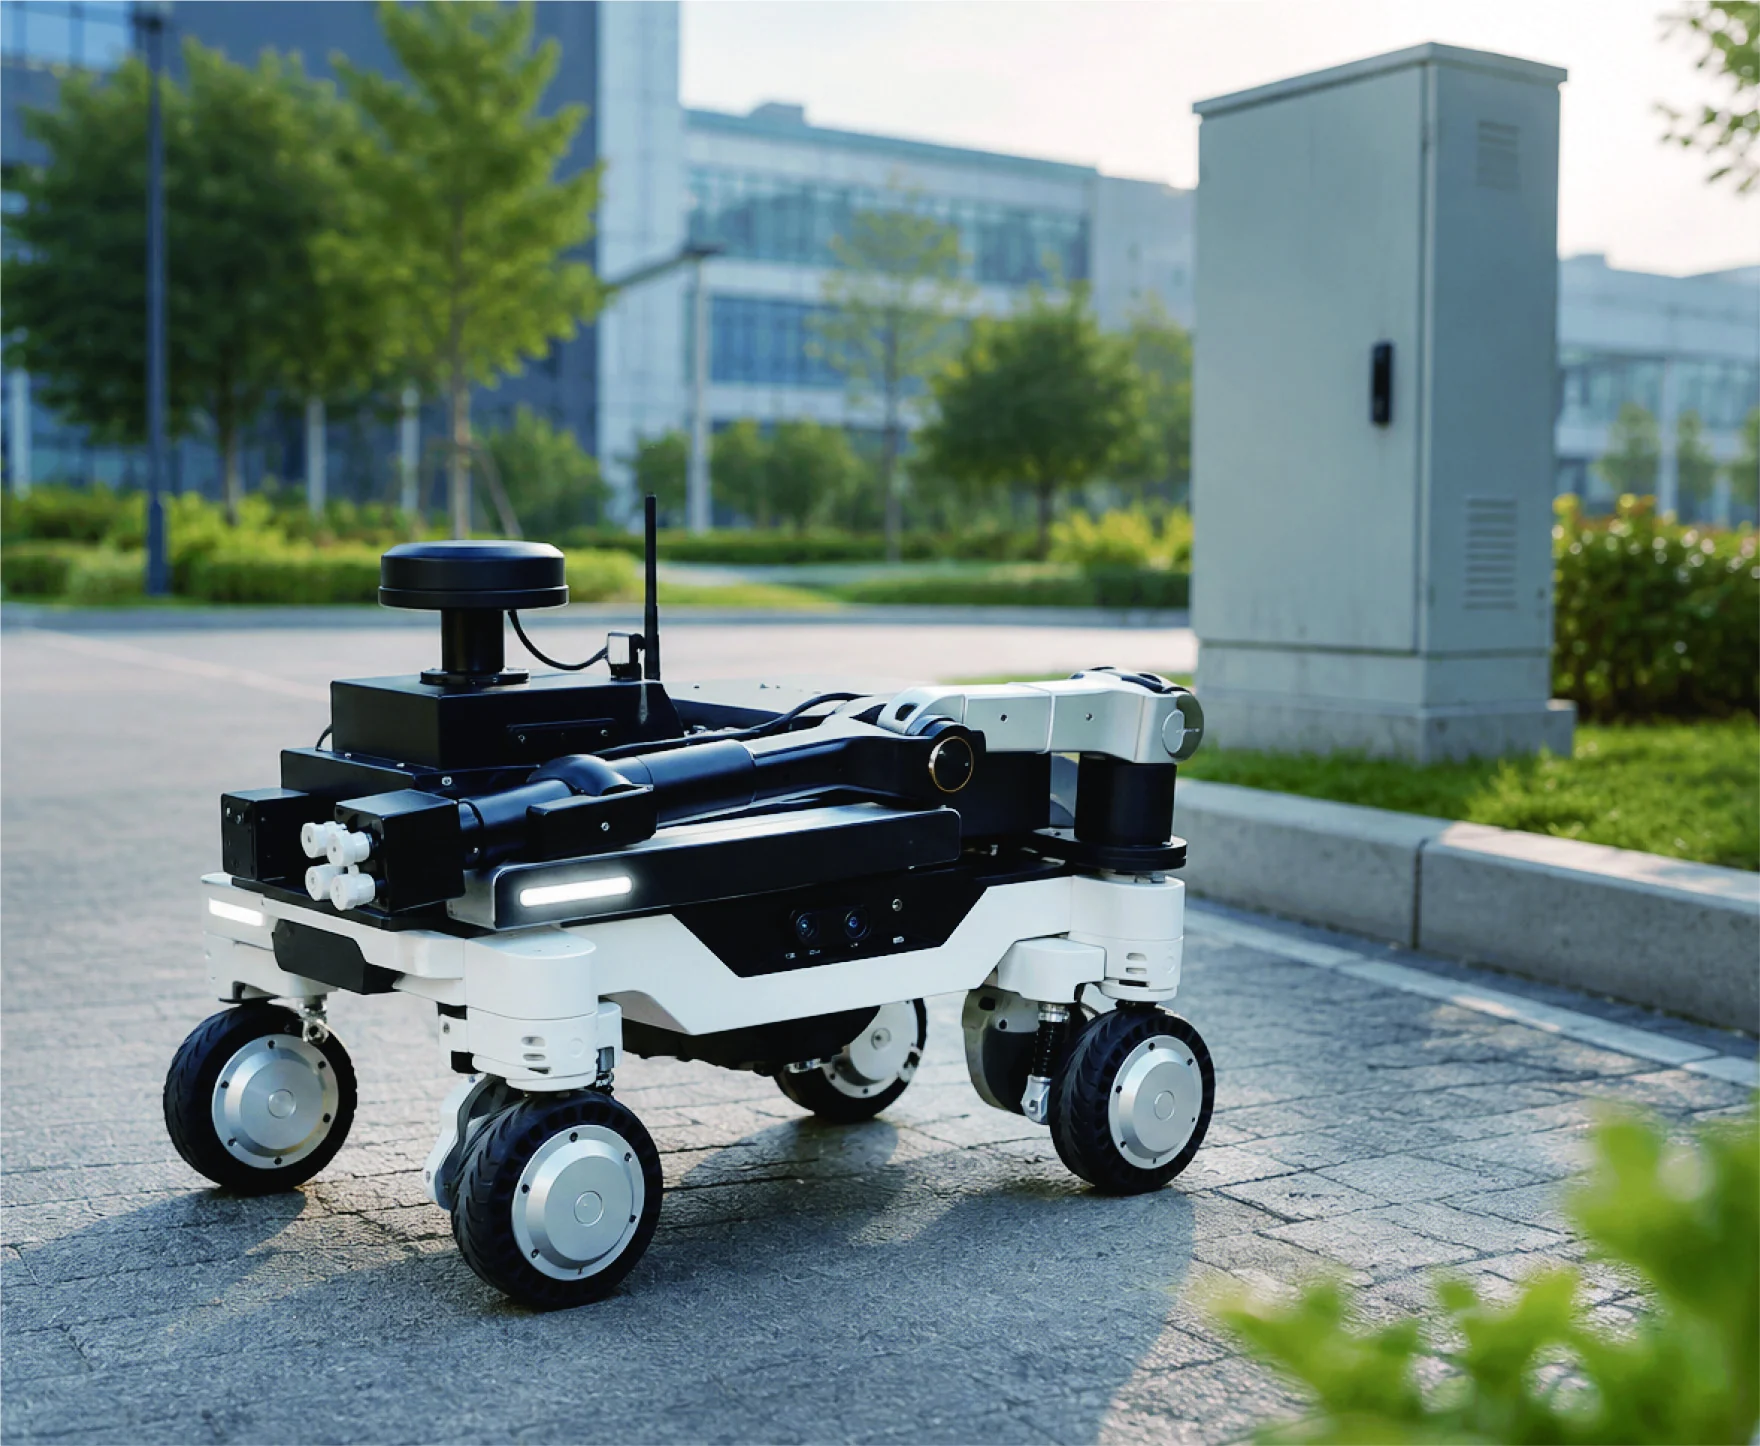
具备环境感知、自主定位、路径规划、动态避障及任务执行能力,可在园区、厂区、仓储及道路环境中自主运行。
可按照设定路线和任务点位自主完成巡查、检测和信息采集,并根据现场环境动态调整行驶路径。
可搭载多自由度机械臂及不同末端执行器,完成抓取、取样、按钮操作、开关操作及简单设备处置等任务。
将视觉、激光雷达及专业传感设备与机械臂作业能力结合,实现目标识别、定位、接近和操作的一体化执行。
遇到特殊或高难度任务时,可切换至远程人工操作,实现自主作业与人机协同灵活切换。
支持机械臂、工业相机、热成像、气体检测、环境监测及其他专业任务载荷快速配置。